

با پیگیری مداوم راندمان موتور، روتورهای شیار بسته به تدریج توسط تولیدکنندگان موتور شناخته میشوند. برایموتور آسنکرون سه فاز، به دلیل وجود شیارهای دندانه استاتور و روتور، هنگام چرخش، افت ارتعاش پالس رخ میدهد. اگر روتور شیار بستهای داشته باشد، شکاف هوایی مؤثر کوتاه میشود و ضربان میدان مغناطیسی شکاف هوایی ضعیف میشود، به طوری که پتانسیل مغناطیسی تحریک کاهش یافته و افت میدان مغناطیسی هارمونیک کاهش مییابد که برای بهبود عملکرد موتور مفید است.
جهت قوسموتور القایی ۳ فازپارامتر مهمی در روتور شیار بسته است. وقتی نوع شیار روتور یکسان باشد، انتخاب ارتفاع قوسهای مختلف، درجات مختلفی از تأثیر را بر عملکرد موتور خواهد داشت. بررسی یکنواختی روتور شیار بسته دشوار است زیرا هیچ بریدگی وجود ندارد و به راحتی میتوان مشکل دندانهدار پنهان را ایجاد کرد و عوامل غیرقابل کنترل را افزایش داد.
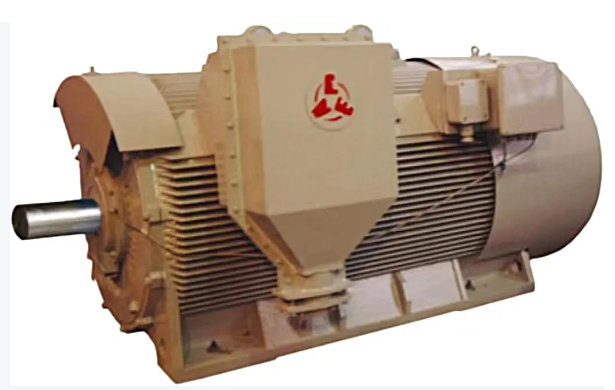
استفاده از شیار بسته روتور نه تنها میتواند تلفات سرگردان و تلفات آهن موتور را کاهش دهد، بلکه راکتانس نشتی روتور را نیز افزایش میدهد که منجر به کاهش ضریب توان، افزایش جریان بار استاتور و افزایش تلفات استاتور میشود. گشتاور راهاندازی و جریان راهاندازی کاهش مییابد و نرخ لغزش افزایش مییابد. بنابراین، هنگام استفاده از شیار بسته، تغییر دادههای عملکرد باید همزمان در نظر گرفته شود تا عملکرد کلی موتور بهینه باشد.
موتور القاییبه نوعی موتور اشاره دارد که به القای الکترومغناطیسی بین روتورها برای القای جریان در روتور و دستیابی به تبدیل انرژی الکترومکانیکی وابسته است. استاتور موتور القایی از سه بخش تشکیل شده است: هسته استاتور، سیمپیچ استاتور و قاب. روتور از یک هسته روتور، یک سیمپیچ روتور و یک شفت چرخان تشکیل شده است. هسته روتور همچنین بخشی از مدار مغناطیسی اصلی است که عموماً از ورقهای فولادی سیلیکونی به ضخامت 0.5 میلیمتر تشکیل شده است که روی هم چیده شدهاند و هسته روی شفت چرخان یا تکیهگاه روتور ثابت شده است. نمای بیرونی کل روتور استوانهای است.
سیمپیچهای روتور به دو نوع تقسیم میشوند: نوع قفسی و نوع سیمپیچ. در شرایط عادی، سرعت روتور موتور القایی همیشه کمی پایینتر یا کمی بالاتر از سرعت میدان مغناطیسی دوار (سرعت سنکرون) است، بنابراین موتور القایی "موتور آسنکرون" نیز نامیده میشود. هنگامی که بار موتور القایی تغییر میکند، سرعت و نرخ لغزش روتور نیز به تبع آن تغییر میکند، به طوری که نیروی محرکه الکتریکی، جریان و گشتاور الکترومغناطیسی در هادی روتور به طور متناظر برای برآوردن نیازهای بار تغییر میکنند. با توجه به نرخ لغزش مثبت و منفی و اندازه، موتور القایی دارای سه حالت کار است: موتور، ژنراتور و ترمز الکترومغناطیسی.
زمان ارسال: ۲۹ سپتامبر ۲۰۲۴